


기술지원
HOME > 기술지원 > 적용분야 및 사례
적용분야 및 사례
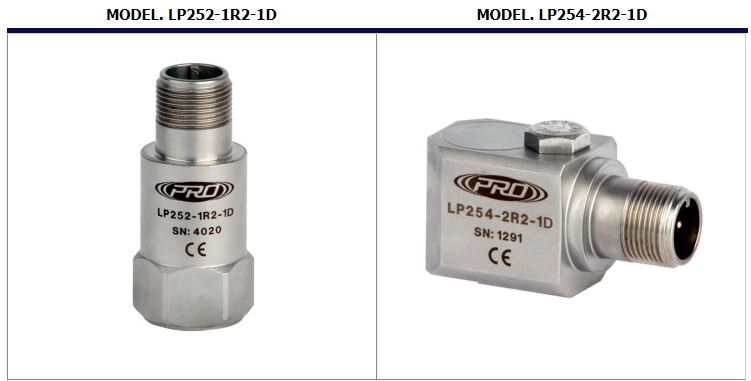
CTC사의 4-20mA 진동센서(왼쪽-Top 커넥터 방식, 오른쪽 Side 커넥터 방식)
1. 개요
4-20mA 로 출력되는 진동 센서를 (보통 4-20mA 센서, 또는 Loop Power 센서라 부른다) 사용하여 공장 내의 설비 운영자 및 설비 관리 담당자들께서 PLC 또는 DCS 을 통해서 직접적으로 진동의 크기 (진폭)를 바로 확인 할 수 있도록 만들어 줍니다. 또는 PLC나 DCS에서의 데이터가 상위 모듈에 (예를 들면, ERP 또는 PI) 에 연결되어 공장 전체 직원이 설비 상태를 확인할 수도 있습니다. 즉, 이런 방법을 적용된 설비에 대해서는 설비 관리 담당자들은 이러한 총 진동량 (Overall)에 대한 경향 데이터를 공정 데이터와 병행해서 직접적으로 취급할 수 있도록 만들어 줍니다. 또한, 설비 관리자들은 특정 기계에 대해 상태를 근거로 하여 정비 계획을 수립하는데 도움이 됩니다. 그러나 다른 공정 관련 데이터, 예를 들어, 온도, 압력, 유량 등의 데이터로만은 설비의 상태를 판단하기에는 부족하며, 진동 데이터를 포함하여 설비 상태 변화를 감시하는 것을 권고 해 드립니다. 구름 베어링이 채용되어 있는 회전 설비에 대해서는 ISO 10816 표준을 근거로 해당되는 설비에 대한 진동 경보치 설정을 하고 있습니다. 그렇지만 ISO 10816 표준은 주로 질량 불평형, 정렬 문제, 헐거움과 같은 베어링에 가해지는 응력과 관련된 진동을 감시하는데 효과적인데 비해 (진폭 단위가 속도 단위로 규정되어져 있습니다), 직접 손상된 베어링 감시에는 다소 부족함이 있어서, 베어링의 직접인 손상 정도를 감시하기 위해서는 가속도 진동량으로 진동을 감시하는 것을 병행 추천하고 있습니다. 보통 Loop Powered Sensors 나 4-20mA 센서는 기존의 ICP 가속도 센서에 4-20mA 출력용 변환기를 센서 내에 내장하고 있다고 보시면 됩니다. 그리고, 용도나 규격에 따라서 주파수범위 최대 진폭 범위 등이 다를 수 있기 때문에, 제품을 주문할 때 최대값, 주파수 범위, 필터 설정 등을 명시할 수 있어 기계 별로 최적의 감시 상태를 구현하여야 합니다. 표준 진동 측정 방법이나 상태 평가 기법을 이용하여 어떤 상태의 기계라도 최적의 감시 범위를 추정할 수 있습니다. 이러한 적용 방법은 진동 상태에 근거하여 개별 설비의 상태를 평가할 수 있도록 만들어 줍니다.
여기서, ISO10816-1 규격에 부합하는 4-20mA 출력 센서 선택 방법, 정확한 설치 방법 및 경보치 설정에 대해 고찰할 것입니다.그렇지만, 여기서는 기계의 진동 문제를 분석하는 세부적인 절차를 언급하는 것은 아닙니다. 진동을 이용하여 설비의 상태를 분석하는 것은 다른 여러 가지 문서들을 활용하시기 바랍니다.
2. 기계 진동
기계에서 발생하는 진동은 무엇입니까? 왜 기계들은 진동을 하는 것일까요? 모든 진동을 이용한 설비 관리 또는 예지 보전에서는 이러한 매우 어려운 질문들로 접근을 시작합니다. 물론 여기에는 중요한 이유들이 존재합니다. 만약 이러한 중요한 의미가 존재하지 않거나 진동의 원인이 없다면 진동을 감시하거나 측정하여 분석할 이유가 없습니다. 진동을 측정하고 그 경향 데이터를 분석함으로써 얻을 수 있는 장점이 있습니다.
첫 번째 질문에 대한 답으로 대부분 진동에 대한 정의가 될 수 있습니다. 다음은 Merriam-Webster Collegiate Dictionary에 수록된 정의입니다.
Vibration, noun (1655)
1a : a periodic motion of the particles of an elastic body or medium in alternately opposite directions from the position of equilibrium when that equilibrium has been disturbed (as when a stretched cord produces musical tones or particles of air transmit sounds to the ear)
b : the action of vibrating : the state of being vibrated or in vibratory motion: as
(1) : OSCILLATION
(2) : a quivering or trembling motion : QUIVER
아래 그림에서와 같이 힘이 기초에 작용하고 스프링을 통해 질량에 전달 됩니다. 만약 질량을 자동차로 가정하면, 스프링은 자동차의 서스펜션이 될 것 입니다.
작용하는 힘은 타이어를 통해 전달되는 노면의 굴곡이 될 것 이며 , 이는 도로 위를 달리는 자동차로 묘사될 수 있습니다. 대부분의 사람들은 이러한 비유를 쉽게 이해할 수 있습니다. 포장 도로상의 과속 방지턱은 자동차를 진동하게 할 수 있으며, 다양한 노면의 상태 또한 진동 상태를 변경시킬 수 있습니다.
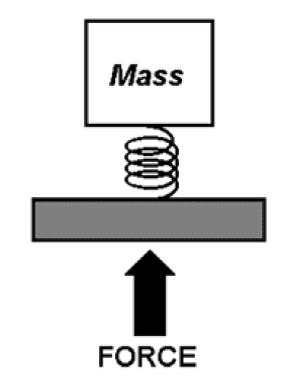
기계의 베어링도 회전축의 진동을 기계의 기초로 전달할 때, 스프링-질량 시스템과 같이 동작합니다. 베어링은 일정한 크기의 강성을 가지고 있고 축의 움직임을 허용하고 있습니다. 회전축의 힘 불평형 힘에 의해 생성되며, 베어링 하우징을 통해 전달됩니다. 결과적으로 기계의 케이싱에 설치된 진동센서를 통해 회전체에서 발생된 진동을 간접적으로 측정할 있습니다. 측정된 진동 신호를 오실로스코프나 스펙트럼 분석기를 통해 관측해 보면 사인파형으로 나타나는 것을 알 수 있습니다.
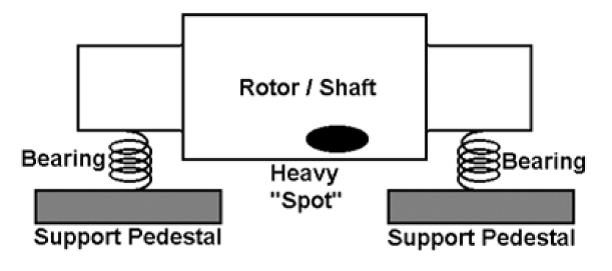
결론적으로, 모든 기계가 진동하는 원인은 회전축에 내재된 불평형 힘에 기인합니다. 불평형 힘은 원심력으로 변환되고 베어링으로 전달됩니다. 베어링은 이러한 힘을 움직임으로 변환하는데 그 이유는 베어링 하우징과 지지 구조물 상에서 강성을 가지고 있기 때문 입니다. 최종적인 움직임 은 지진계식 센서를 통해 측정될 수 있습니다.
물론 다른 기계 구성 요소 또는 조립과 관련된 요인도 있을 수 있으며, 다음과 같은 요인이 있습니다.
▶ 축의 정렬 문제
▶ 기계의 내부 정렬 문제
▶ 베어링 손상 (마멸)
▶ 베어링 부품 손상
▶ 회전자와 공극 문제
▶ 기어 손상
▶ 커플링 손상
▶ 기계적 헐거움
▶벨트 구동 문제 등
상기의 기계 결함 목록이 전체를 나타내지는 못하지만 진동 감시와 분석을 통해 발견할 수 있는 일부 기계 결함을 나타내었다. 진동 감시 체제를 도입한 대부분의 공장은 불시 정지에 의한 생산 손실 최소화, 유지/보수 비용 절감 및 설비 가동율 향상에 대해서는 좋은 결과를 도출해 냈습니다.
3. 공정용 4-20mA 출력 센서
공정용 센서들은 통상 4-20mA 장치로 인식됩니다. 왜 그럴까요? 다른 전류 출력이나 전압과 같은 신호를 사용하지 않을까요? 여기에는 상당히 많은 이유와 긴 역사를 가지고 있습니다. 4-20mA 센서는 대부분의 경우에 적용하는데 문제가 없다라는 것입니다. 이것이 가장 단순한 답변이 될 수 있을 것입니다.
일반적으로 센서는 전압과 전류 형태로 동작할 수 있습니다. 전압 신호 전송을 사용하는 경우 “Stray Electro-Magnetic Interference, EMI”에 대해서 상당히 고려 할 필요가 있습니다. 전기장과 자기장은 근접한 두 전선 사이에서 서로 영향을 미칩니다. 두 가닥의 전선을 꼬아서 사용하는 경우, EMI 효과가 양쪽 케이블에 동일하게 발생하여 현상을 완화시킬 수 있습니다. 두 전선에 발생하는 영향이 동일하므로 상호간의 전위차는 거의 0으로 나타납니다. 차폐를 시킬 경우 전자기장의 영향은 매우 감소될 수 있습니다. 그러나 이러한 방법을 사용하더라도 그 영향을 감소시키는 것이지 제거할 수는 없습니다. 대형 전동기는 전류 서지를 생성하며, 강한 전기장을 형성합니다. 전원 공급용 장치들도 이러한 현상을 발생시킵니다.
센서가 전류 방식의 신호 전송을 사용하면, EMI에 의한 현상을 효과적으로 제거할 수 있습니다. 쌍을 이룬 케이블이 EMI 필더 내에서 상당한 전압을 생성하지만 전류를 생성하는 것은 매우 어렵습니다. 이런 이유로, 전류 신호 전송 방식의 센서는 전기적 노이즈가 최소화되어야 하는 환경에서 선호됩니다. 회로 내에서 접촉과 관련된 문제가 있는 경우 접촉 저항은 변경되고 전압에 근거한 회로들은 심각한 노이즈 문제에 직면하게 됩니다. 그러나 전류에 근거한 회로들은 저항 변화에 그다지 민감하지 않습니다.
0-1 Volt, 0-5 Volt, 0-10 Volt 또는 1-5Volt 전압 범위는 전압에 근거한 센서들이 사용합니다. 전류에 근거한 센서들은 0-20mA, 4-20mA 및 10-50mA를 사용합니다. 전압 신호 전송 방식의 센서들은 노이즈에 매우 민감함으로 장거리 신호 전송에는 사용되지 않습니다. 단거리 신호 전송과 노이즈에 대한 완벽한 대책을 가지 경우에는 전압 방식의 센서를 사용할 수 있습니다. 장거리 케이블 포설은 자체적으로 노이즈를 생성하는 장치로 동작합니다. 전류 신호 전송 방식은 더 긴 거리까지 신호를 전송할 수 있습니다. 이유는 폐회로 내에서의 전류는 전기적인 장비에 대해서만 영향을 받기 때문입니다.
0-20mA 출력을 사용하는 센서는 전원을 분리하여 사용하여야 합니다. 만약 0 신호 출력을 나타낼 때 0mA 전류를 의미함으로 전원을 다른 장치에서 공급하여야 합니다. 4-20mA나 10-50mA 회로는 0 신호 출력을 나타낼 때 더 작은 전류를 소모함으로 회로가 이를 인지할 수 있습니다. 센서가 3mA 이하로 동작할 수 있다면, “Residual” 폐회로 구성으로 동작 할 수 있습니다.
센서로 공급되는 어떤 전압이 가능하지만, 24V DC가 거의 표준으로 사용됩니다. 그 이유는 무엇일까요? 몇 년 전 직류 전원은 교류 전원에 비해 위험한 것이 확인되었습니다. 토마스 에디슨은 직류 전원을 고유의 안전성을 가진 것으로 생각하는 옹호자였습니다. 사실, 에디슨은 최초로 교류를 전원으로 하는 사형용 전기 의자를 고안한 사람 입니다. 직류를 전원으로 사용하고자 하는 주장을 위해 교류의 위험성을 알리는 이 장치는 활용되었습니다. 그러나 실제적으로 교류 전원은 발전과 송배전 분야에서 표준으로 채택되었습니다.
직류 전압이 50 Volt를 초과하거나 교류가 30 Volt RMS를 초과하는 경우 생명에 위협이 될 수 있습니다. 예를 들어, 일반적인 전화기는 50V DC보다 약간 낮은 전압이 교환기로부터 공급됩니다. 수화기를 들었을 때 약 48V DC가 전화선에 인가됩니다. 대부분의 사람들은 이러한 전화가 방폭지역에 설치되는 것을 간과하는 경향이 있습니다.
직류 전원으로 동작하는 회로가 축전지로부터 전원을 공급 받으면서 빈번히 동작한다면 점점 충전됩니다. 납 축전지는 셀 전압을 가지고 있는데 통상 2 Volt 입니다. 자동차용이나 선박용 납 축전지는 6, 12, 24 Volt로 여러 가지 입니다. 직류를 공급하는 납 축전지의 최대 전압은 24V DC입니다. 결과적으로 전압으로 사용되는 24V DC가 위험하지 않는 회로를 구성하는데 사용됩니다.
측정 범위가 중요한 장치에서는 10-50mA 장치가 4-20mA 장치보다 더 넓은 측정 범위를 제공합니다. 그런데 왜 4-20mA가 10-50mA 출력을 제공하는 장치보다 더 많이 사용되었을까요? 이에 대한 답은 각 회로를 구성하는 데서 찾을 수 있습니다. 아날로그나 디지털 시스템을 사용할 때, 측정값으로 전압을 사용하는 것이 필수적입니다. 아날로그 측정기는 전압에 대해 저항을 연결한 후 전류를 측정합니다. 오옴의 법칙을 적용하면 전력은 전류의 제곱에 전압을 곱하여 구할 수 있습니다. (P=I2R) 또한, 전압은 전류에 저항을 곱하여 구할 수 있습니다. (V=IR) 측정 시스템에서 최대 5V DC 입력을 가지는 아날로그 장치나 디지털 시스템을 사용하는 경우, 5V DC에 대한 전압을 전류로 변환하여야 합니다. 오옴의 법칙을 적용하여 20mA에 대해서는 250ohm을, 50mA에 대해서는 100ohm을 사용합니다. 그러나 저항에서의 전력 손실을 고려해 보면 250ohm의 경우에는 0.1watt, 100ohm의 경우에는 0.25watt가 필요합니다. 4-20mA 신호 전송에 사용되는 250ohm 저항은 1/4watt 저항이 될 수 있으나 10-50mA에 사용되는 100ohm 저항은 1watt 저항이 됩니다. 이러한 전력 소모는 최대치의 2배 이상이 사용되고 더 많은 열을 발생시킵니다. 또한, 10-50mA 용 센서의 전원 공급 장치는 4-20mA 용 시스템보다 최대 2배의 전류를 소모 합니다.
상기와 같은 이유로 4-20mA 전류 폐회로가 사실상 산업용 표준이 되었습니다. 이것은 어떤 기구에서 표준으로 명시한 것이 아닙니다. 이것은 상당히 긴 시간 개발되었고 많은 사용자들이 사용함으로써 최적화되었고 장치 비용과 설치비가 최소화되었습니다. 24V DC를 폐회로 전원으로 사용한 것도 안전과 방폭에 대한 고려로 실제적인 표준으로 자리매김 하게 된 것입니다.
4. ISO 10816-1 국제 표준 고찰
국제 표준 기구에서는 ISO 10816, “기계진동 – 비회전 부에서의 측정에 의한 기계 진동의 평가”를
제정하였습니다. 이것은 다년간의 경험을 근거로 하여 기계 진동 전문가에 의해 작성되었습니다. ISO 10816-1은 기계의 베어링 하우징에서 측정한 진동에만 국한되어 있습니다.
ISO 10816은 기존의 진동 규격인 ISO 2372와 VDI 2056을 대체합니다. 모든 규격은 회전 기계의
감시에서 얻었던 경험에 근간을 두고 있습니다. 현재 표준인 ISO 10816은 진동 평가 영역, 기계의 크기 및 기계의 설치 방법 등에 근거하여 정의되었습니다.
진동 평가 영역은 기계의 베어링 하우징에서 측정된 진동을 심각도로 분류하는데 사용합니다. 기계 진동의 측정은 통상 기계 상태 평가에 대한 기준으로 속도를 사용합니다. 경험적으로나 이론적으로 속도는 베어링 하우징에서 측정하는 방법론을 사용할 때 회전기계의 상태를 나타내는데 가장 효과적입니다.
참고적으로, 여기서 회전기계의 상태는 설비의 수명과 피로 상태와 연관된 상태로 볼 수 있으며, 베어링 자체 손상을 나타내는 데에는 한계가 있습니다. 따라서 베어링 자체 손상을 감시하는 것으로는 가속도 단위로 표기된 진동량 또는 초음파나 음향 등이 더 효과적일 수 있습니다.
각 영역별 의미는 다음과 같습니다.
Zone A Good
Zone B Acceptable
Zone C Unsatisfactory
Zone D Unacceptable
기계의 크기에 따라 구분될 수 있으며, 설치 조건에 따라서도 구분됩니다. 경험과 이론적으로 작은 기계는 일반적으로 더 낮은 진동 수준을 가져야 합니다. 회전체가 가볍고 더 작은 불평형 힘을 생성합니다. 결과적으로 작은 기계는 큰 기계에 비해 더 낮은 진동 허용치를 가집니다.
이러한 평가 영역 및 기계의 종류를 종합하여, ISO 10816-1은 일반적인 진동 허용치에 대한 도표를 정의하였습니다.
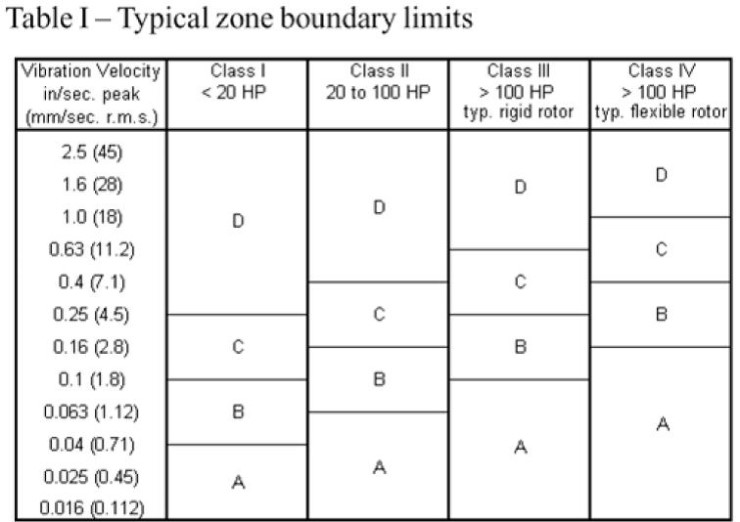
왼쪽 행은 허용치와 관련된 진동 수준을 나타냅니다. ISO 10816-1은 mm/s 단위에 대해서는, 실효치 (r.m.s) 값을 전체 진동 구간에 대해 사용합니다. 괄호로 표시된 부분입니다. 일반적으로 in/sec, peak 도 명시되어 있습니다. in/sec, peak 단위는 미국에서 진동 측정 및 평가에 일반적으로 사용되는 단위입니다.
Table I에서 주어진 값은 전체 진동 수준을 나타냅니다.
그러나 전체 진동 수준은 특정 주파수 범위에서 측정되어야 합니다. 주파수 범위에 대한 지침은 진동 측정의 역사를 통해 정해졌습니다. IRD 544 진동 측정기는 초기에 지진계식 속도 센서를 이용하여 진동을 측정하는데 많이 사용되었습니다. 지진계식 속도 센서는 내부에 영구자석이 있고 주변에 코일이 움직일 수 있는 구조를 가지고 있어 영구 자석의 자속을 자르는 속도에 비례하여 전압 출력이 발생합니다. 영구 자속의 자속을 자르는 속도는 진동과도 비례함으로 진동은 출력 전압과 비례합니다. IRD 544 센서의 측정 범위는 통상 10Hz에서 1,000Hz까지였으며, 측정 오차는 ± 10%였습니다.
그러나, 지금은 이 주파수 범위가 조금 불합리적이라 하여, 저주파수를 보완한 3 Hz ~ 1000Hz 범위로 수정 사용하는 경우가 많다.
5. 진동 평가 기준
대부분의 회전 기계는 축의 회전속도에 해당하는 진동 성분을 가장 많이 생성합니다. 축의 회전속도는 통상 “1회전당 1회” 혹은 “1X”라고 칭합니다. 이것을 차수라고 부르기도 한다. 회전수에 2배 주파수는 “2X”, 3배 주파수는 “3X” 등으로 칭합니다.
예를 들어, 완벽한 전동기가 부하 없이 운전되고 있을때, 1X 진동만 나타날 것입니다. 다른 주파수 성분이 발생할 수 있는 요인이 없습니다. 1X 진동이 발생하는 것은 모터의 회전자에 존재하는 불평형 성분을 완벽히 제거하는 것은 불가능하기 때문입니다. 잔존하고 있는 불평형 성분은 항상 1X 진동을 생성시킵니다.
기계에 구름요소 베어링 (Rolling Element, Anti-friction)이 설치된 경우에는 기계에 설치된 베어링 내에 간극이 없어야 합니다. 구름 요소들의 마모는 간극을 증대시킵니다. 베어링 간극은 축의 불균형과 조합되어 더 높은 진동을 발생시킵니다. 발생되는 진동 성분은 1X와 더불어 2X, 3X 등의 성분이 조합되어 더 큰 전체 진동을 발생시킵니다. 또한, 베어링 손상과 관련된 주파수 성분이 진동 에너지에 조합되어 높은 진동을 나타내는 원인이 됩니다.
물론 속도 진동 스펙트럼에서 베어링 손상 관련 주파수 성분을 볼 수 있을 정도로 진폭이 증가된 경우는 베어링의 손상이 어느 정도 진행된 경우입니다. 그렇지만 초기의 베어링 손상 관찰이 필요할 경우에는 속도 스펙트럼이 아닌 고주파수까지의 (보통 10khz 이상) 가속도 스펙트럼에서 관찰하는 것이 보다 더 효과적입니다.
4-20mA 진동 센서는 기계의 문제를 진단하는 데이터를 제공하도록 설계되지 않았습니다. 단지 전체 진동을 측정하고 그 경향을 관측할 수 있도록 설계되었습니다. 기계 문제는 진단 전문가에 의해 분석이 필요합니다. 진동 분석 전문가는 전체 진동 경향이 기계에 문제가 발생하였을 정도로 심각한 경우 정밀한 분석 작업을 수행합니다. 기계 정비 요원 또는 기계 엔지니어들은 기계의 정비 이력과 기계 특성을 잘 알고 있으므로 진동이 증가하는 원인을 분석할 수 있을 것입니다.
A. 높은 진동을 가진 기계
ISO 규격에서 명시한 진동 크기보다 높은 진동을 나타내고 있는 기계에 대해서 어떤 조치를 취 할 수 있습니까? ISO 규격에서 명시한 평가 기준에서 경계선은 2.5배의 비율을 가지고 있습니다. 즉, “A영역” 경계치와 “B영역” 경계치 간에는 2.5배라는 의미입니다. 예를 들어 “Class III” 기계에 대해 적용해 볼 때, “Good” 영역은 0.1 in/sec이며, “Good”과 “Acceptable”의 경 계 는 0.25 in/sec 가 되며, “Acceptable”과 “Unsatisfactory”의 경 계 는 0.63 in/sec 가 되는 식입니다.
ISO10816-1 표준이 좋은 지침을 제공하지만, 일부 기계 관리자들은 기계 분류와 경보치를 따르지 않을 것입니다. 또한, 일부 기계들은 ISO 규격에서 규정한 경보치를 상회하는 진동 상태로 항상 운전되는 기계에 대해서도 마찬 가지 입니다. 냉각탑 내의 팬과 기어박스가 견고하게 고정되지 않는 경우가 이러한 예가 될 수 있습니다. 견고하지 않은 기계 설치는 기계의 크기에 비해 더 높은 케이싱 진동을 나타냅니다. 기어박스의 지지 구조가 기어박스의 무게에 대비하여 충분한 강성을 가지고 있는 경우라도 팬의 불평형 힘에 의한 흔들림에 의해서도 발생할 수 있습니다. 다시 말하면, 팬의 날개에서 발생하는 불평형 힘이 기어 박스 지지대를 흔드는 경우에 그 크기가 작을 때는 특별한 조치가 필요하지 않습니다.
이해할 필요가 있는 한가지 점은 진동의 “기본 수준” 입니다. 기계들은 동일해 보일 수 있으나 사람과 마찬가지로 각각의 특성을 가지고 있고 다른 진동을 나타냅니다. 기계를 완벽하게 밸런싱을 한 경우에도 서로 다른 진동을 나타냅니다. 심한 경우에는 그 기본 크기가 2~3배가 될 수도 있습니다. 진동 분석 전문가들은 이러한 현상에 대해 잘 이해하고 있습니다. 각 기계의 진동은 개별적인 “기본 수준”에서부터 경향 데이터를 구축할 수 있습니다. 이러한 “기본 수준”은 일정 기간 일정 운전 조건에서 동일하게 나타나는 경우 정비 요원들과 협의하여 그 값을 결정할 수 있습니다.
ISO 지침이 적절한 경우나 그렇지 않은 경우나 기계 관리자들은 경보치를 설정하여야 합니다. 이때, 영역과 경계의 관계는 도움이 될 것입니다. 각 영역간의 경계점은 2.5배의 관계에 있는 지침을 활용하여 진동 변화에 따른 경보치를 설정할 수 있습니다.
예를 들어, “Class II” 기계에서 “기본 수준”이 0.2 in/sec로 결정되었다고 합시다. ISO 규격에서 제시한 지침보다 높은 진동을 기록하고 있는 여러 가지 설치 여건과 운전 조건이 있을 수 있습니다. 그러나 이 기계는 향후 몇 년간 운전되어야 하며, 어떤 사람도 불시에 정지되어 생산에 영향을 주기를 원하지 않을 것입니다. 어떤 사람도 기계의 진동이 0.4 in/sec로 증가하여 기계가 정지되는 것을 원하지 않을 것입니다. 진동 수준이 두 배로 증가 하였으나 이것이 비정상적이거나 매우 위험한 상태를 나타내는 것은 아닙니다. 이러한 경우 어떤 경보치가 가장 적절할까요?
위에서 언급한 경계치 간의 배수 관계를 적용하여 그 크기를 증가하여 결정합니다. 그 값을 3으로 설정하면 기계는 0.6 in/sec가 되었을 때 설비 관리자들에게 이상 유무를 알려 주어 정비를 계획하도록 합니다. 그러나 경보치를 결정하는 것은 경험치와 정확한 판단이 요구되는 중요한 작업임을 유념하여야 합니다.
B. 불필요한 경보
4-20mA 진동 센서를 사용하는 기계 관리자들은 불필요한 경보가 너무 많이 발생한다고 불평합니다. 여기에는 여러 가지 이유가 있을 수 있습니다. 갑작스런 높은 진동이 발생하였을 경우에도 이러한 현상이 발생합니다. 원인으로는 신호 차폐나 접지에 이상이 발생하거나 운전 조건의 급격한 변화가 있을 수 있습니다. 예를 들어 지게차가 기계를 건드리거나 기계가 설치된 기초 근처에 충격을 주었을 경우에 짧은 시간이지만 높은 진동이 기록됩니다.
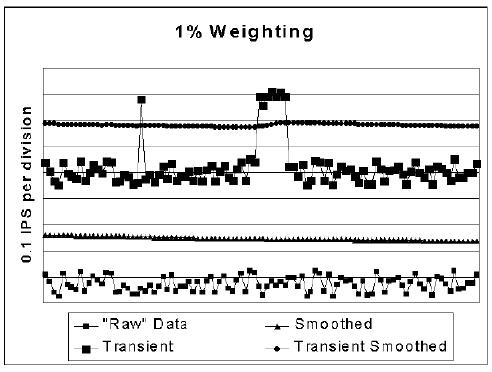
이러한 현상을 최소화할 수 있는 한 가지 방법으로는 진동을 평균화하여 지시하는 것입니다. 그러나 많은 진동 측정치들을 평균화하는 것은 실용적이지 못할 수도 있습니다. 또 다른 방법은 새로 측정된 값에 일정한 비율을 적용하여 기존의 평균값에 산술적으로 더하여 평균화하는 것입니다. 예를 들어, 기존 평균치에는 99%를 적용하고 새로 측정된 값에는 1% 를 적용하여 산술적으로 더하면 최종 값이 산출됩니다. 이것은 1% 가중치라고 볼 수 있습니다. 이러한 기법은 초기에는 경보를 발생하지 않을 수 있으나 500회 이상의 데이터 측정 후에는 충분히 그 결과가 변경됩니다.
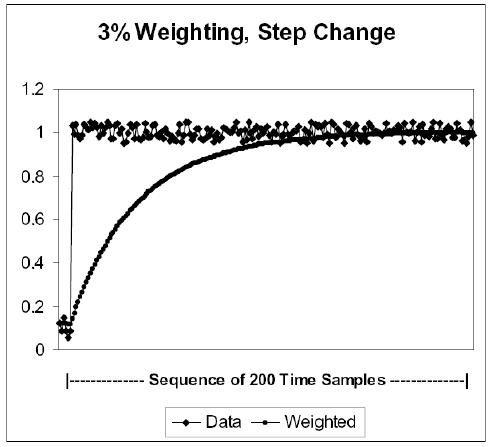
새로 수집된 데이터가 더 많은 영향을 주고 빠른 수렴성을 원한다면 가중치를 1%에서 3%로 조정하면 됩니다. 이러한 경우에는 약 100회의 측정 후에는 그 값이 현재 측정값과 유사하게 조정될 수 있습니다
C. 진동 증가 비율
ISO10816-1 규격은 절대 진동을 측정에 대해서만 고려되었습니다. 앞서 설명된 그림에서 설명된 것과 같이 기계가 ISO 규격에서 명시한 것과 달리 좋지 않은 경향을 나타내는 경우도 있습니다.
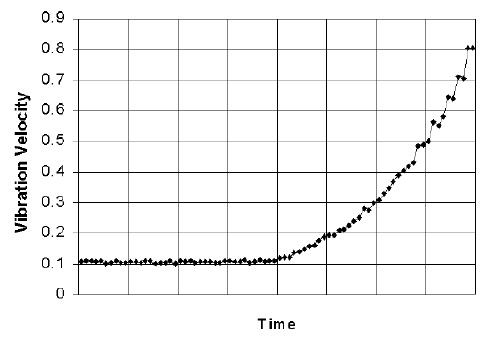
ISO 규격에서 진동 경향이 증가하는 비율에 대해서는 고려하지 않고 단지 현재 측정치에 대해서만 고려하고 있습니다. 진동 경향치의 증가 비율은 기계 상태를 평가하는데 유용한 정보가 될 수 있습니다.
기계가 기계적인 문제를 가지고 있는 경우 진동은 증가할 것입니다. 이러한 진동의 증가는 기계적 손상이 진행되는 것과 비례하여 나타납니다. 일정 기간 동안의 진동 증가 비율을 관측하면 허용된 진동 경보치까지 증가하는데 걸리는 시간을 추정할 수 있습니다. PLC나 DCS에 이러한 경향 그래프를 분석할 수 있는 알고리듬을 프로그래밍 하면 더욱 효과적인 설비 관리가 가능합니다. 그러나 통상적으로 이러한 기능은 잘 사용되지 않습니다. 기계의 전체 진동이 “기본 수준”의 2배로 증가하였을 때, 증기 비율 또한 경향화하여 감시합니다. 이를 통해 “기본 수준”의 2배에서 3배로 증가하는데 소요되는 기간을 산출할 수 있으며, 추가적인 50%의 상승에 대한 기간을 산출하여 확인할 수 있습니다. “기본 수준”의 3배는 기 설정한 경보치에 해당합니다. 진동 증가 비율 경향을 통해 경보치 도달 기간을 산출하고 진동의 심각성을 미리 파악할 수 있습니다.
ISO10816-1에서 명시한 “Good”과 “Unacceptable”의 경계는 “기본 수준”의 6배가 됩니다. 전체 진동이 3배 정도로 증가하고 지속적으로 증가하는 상태에 있을 때, 2배에서 3배로 증가하는데 1개월 이내가 경과하였다면 이는 즉각적인 기계 정비를 고려하여야 합니다.
진동이 “기본 수준”의 2배에서 3배로 증가하는데 걸리는 시간의 2배 이내에서 기계의 심각한 손상을 방지하기 위해 정비 작업을 실시하는 것이 좋습니다.
이러한 경향 분석과 경향 증가 비율에 대한 고찰은 일반적인 상식과 정확한 판단의 기준이 될 수는 없습니다. 공장의 설비운전과 정비에 대한 책임을 맡고 있는 관리자들은 고장이 발생한 기계에 대해 어떤 작업이 수행되어야 할 것인지를 가장 잘 알고 있습니다. 이러한 4-20mA 센서는 설비 관리자들이 기계의 전체 진동을 감시할 수 있도록 설계되었습니다. 진동 경보치의 설정과 경향 증가 비율은 자동화된 감시 업무로 전환할 수 있습니다.
6. 진동 센서의 선정
지금까지 본 지침은 ISO 규격의 진동 수준과 진동 증가 비율에 대해 살펴보았습니다. 이점을 숙지하고 있으면, 4-20mA 센서의 적절한 최대 측정 범위를 선택할 수 있습니다. 이론적으로 다음
세가지 질문에 대해 쉽게 답변할 수 있을 것입니다.
A. 정상 상태에서의 기계에서 측정되는 진동은 얼마입니까?
이 값은 매우 중요한 의미를 가지는데, 일반 진동 수준에서 아주 미세한 변화를 감지하기에 충분한 해상도를 가지는 신뢰성 측정치를 제공할 수 있도록 하여야 합니다. 변환기는 일반적인 진동치가 최대 측정 범위의 10~20% 범위 내에 있는 것을 선정하여야 합니다. 예를 들어 정상 상태의 기계에서 측정되는 진동이 0.15 in/sec peak 인 경우 최대 측정 범위는 1.0in/sec peak인 제품이 최적이 될 수 있습니다.
B. 최대 허용 진동치는 얼마입니까?
기계 제작사에서 최대 진동 허용치를 제공한 경우, 이 값을 이용하여 4-20mA 센서의 최적 측정 범위 제품을 선정하는 기준으로 사용하여야 합니다. 기계 제작사에 서 최대 진 동 허용치를 제공하지 않은 경우에는 ISO 규격에서 제시한 기준을 적용합니다. 예를 들어, 200HP의 전동기가 강성 축인
경우 최대 허용 진동치는 0.63 in/sec peak입니다.
C. 최대 허용 진동치 이상에서의 경향 데이터 수집을 원하십니까?
4-20mA 센서는 최대 측정치보다 더 높은 값을 측정할 수 있는 능력을 가지고 있습니다만, 사용자들이 더 많은 범위를 원할 수도 있습니다. 50HP 전동기가 날개에 균열이 발생했던 이력이 있는 송풍기를 구동할 수 있습니다. 균열이 발생하였을 때, 송풍기의 진동은 1 ~ 2 in/sec의 진동이 관측될 수 있습니다. 이 경우 속도 변환기의 최대 측정 범위를 2.0 in/sec까지 측정할 수 있도록 하여 균열이 발생한 날개의 불평형 힘에 대응할 수 있도록 할 수 있습니다.
만약 상기의 질문에 하나도 답변할 수 없다면, ISO 규격에서 제시한 값에 따라 4-20mA 센서의 최대 측정 범위를 선정할 수 있습니다. 100HP 이하의 작은 기계에 대해서는 통상 0.5 in/sec peak의 측정 범위를 갖는 변환기가 가장 적절합니다. 100HP 이상의 기계에 대해서는 1.0 in/sec peak의 측정 범위가 적절합니다. 특정 기계 문제와 관련된 고진동의 이력을 가진 기계에 대해서는 2.0 in/sec peak의 측정 범위를 가지는 4-20mA 센서를 선택할 것을 권고 드립니다.
7. 측정 위치
진동 측정 위치에 대한 일반적인 사항에 대해 다음과 같이 기술할 수 있습니다. “회전 요소가 구조물과 접촉하는 모든 부위에서 진동을 측정할 것”. 변환기가 설치된 위치에서 부가적으로 측정되는 값은 구조물과 관련된 문제를 추정하는데 도움이 될 수 있습니다. 예를 들어, 회전 기계를 지지하는 구조물의 공진 현상 또는 펌프에 연결된 파이프의 공진 현상 등이 있습니다.
일반적인 진동 센서의 설치 지침은 “ISO 10816-1:1995 기계 진동 – 비회전부에서의 진동 측정에 의한 기계의 평가, 파트 1: 일반 지침”에 기술되어 있습니다.
다음은 “3.2 측정 위치”에 기술된 지침입니다.
Measurements should be taken on the bearings, bearing support housing, or other structural parts which significantly respond to the dynamic forces and characterize the overall vibration of the machine.
To define the vibrational behavior at each measuring position, it is necessary to take measurements in three mutually perpendicular directions. The full complement of measurements (at each support and in three mutually perpendicular directions) is generally only required for acceptance testing. The requirement for operational monitoring is usually met by performing one or both measurements in the radial direction (i.e. normally in the horizontal transverse and/or vertical directions). These can be supplemented by a measurement of axial vibration.
The latter is normally of prime significance at thrust bearing locations where direct axial dynamic forces are transmitted.
본 지침은 회전체 진동을 베어링에서 90° 간격을 두고 반경 방향으로 2개소와 축 방향 1개소를 측정하도록 명시하고 있습니다. 이것은 또한 대부분의 진동 분석 장치 제작사와 진동 교육 과정에서도 동일하게 권고하고 있습니다.
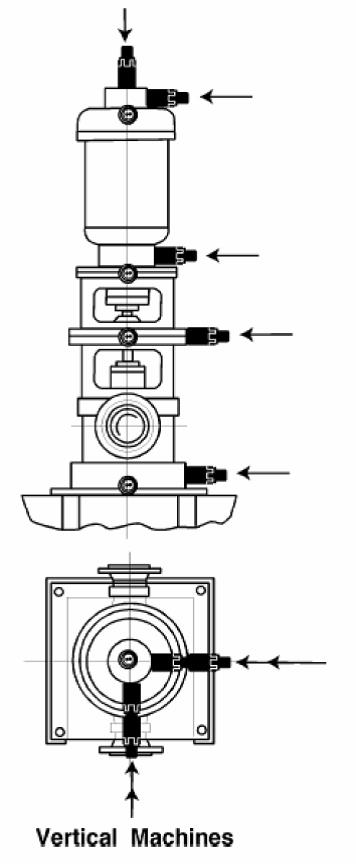
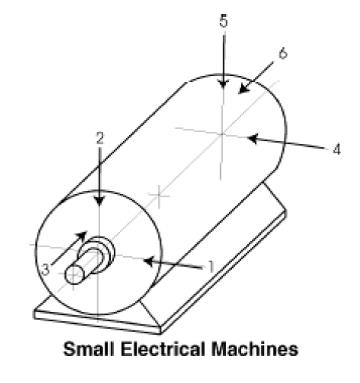
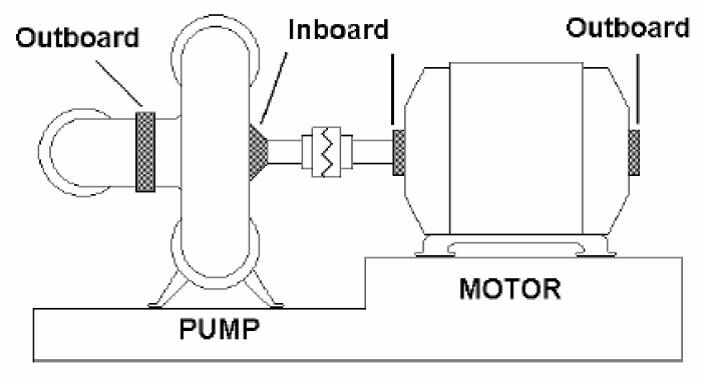
다음 도해는 각 측정 위치에서 영구적으로 진동 센서를 설치하는 경우 완벽한 설치 위치에 대한 예를 나타냅니다.
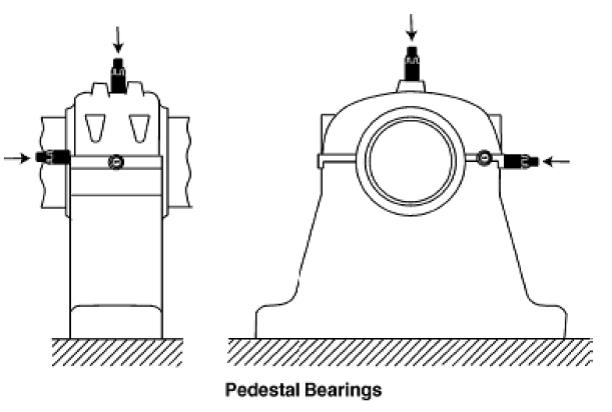
또한, 기계에 설치되는 센서가 최적의 상태 될 수 있도록 하는 설치 표면에 대한 가공 정도를 표시하고 있습니다
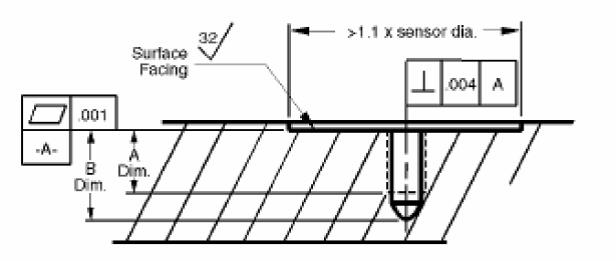
설치 지점에 대한 표면 가공과 나사 가공용 구멍 가공은 보통 센서 공급업체에서 제공하는 전용 공구를 사용하여 가공할 수 있습니다. 보통 1.25 인치의 센서 설치 표면 가공과 동시에 1/4-28 나사산 생성용 구멍을 쉽게 가공할 수 있습니다.
가장 많이 가지는 의문점 중 하나는 “각 베어링에 세 축 (방향) 모두에 대해 진동 측정 센서를 설치하는 것이 반드시 필요한가?” 하는 것 입니다. 일반적인 답은 “아니오” 입니다.
ISO 문서에서도 운영상 필요로 하는 하나 또는 두 방향에 대해서 센서를 설치하는 것을 허용하고 있습니다.
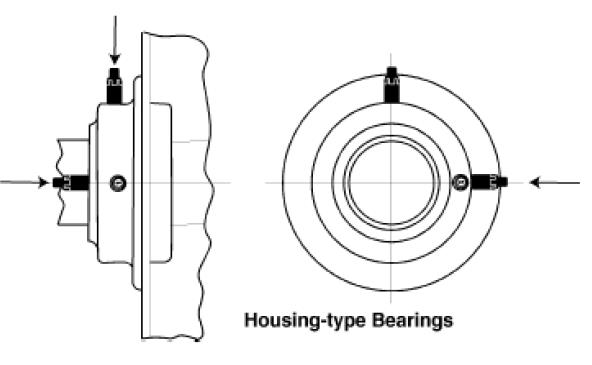
베어링 기초에 대해 표현된 다음 도해에서, 베어링을 지지하고 있는 구조물은 수직 방향으로 최대의 강성을 가지고 있습니다. 결론적으로, 베어링에서 발생되는 최대 진동을 측정하고자 한다면 수평방향 (반경방향) 에서 최대 진동치가 측정될 것입니다. 이유는 수평방향의 강성이 수직방향의 강성보다 낮기 때문 입니다. 일반적으로 각 베어링당 한 개의 센 서가 설치되어야 한다면 지지 강성이 가장 낮은 방향으로 설치하는 것이 권고됩니다.
수직 펌프와 같이, 수직으로 고정된 설비들은 수평 방향으로는 어느 각도로나 동일한 강성을 가집니다. 결과적으로 측정치는 동일하게 나타날 것입니다. 그러나 이것은 기계의 구조와 밀접한 관련이 있으므로 기계 지지 구조를 검토하여야 합니다. 지지 구조에서 서로 동일하지 않은 경우에는 특정 방향의 진동이 더 높게 측정될 것입니다. 이러한 경우, 센서는 가장 강성이 약한 방향으로 설치되어 높은 진동치를 측정할 수 있도록 하는 것을 권고 드립니다.
축 방향에 대한 진동 측정에 대해서도 의문이 있을 수 있습니다. 각 베어링 위치에서 진동을 측정하였을 경우, “모든 위치에서 축 방향 진동도 측정하여야 하는가?” 하는 것입니다. 이것이 절대적으로 필요한 것은 아니지만, 추력 베어링이 위치한 곳이나 축 방향 부하를 받는 곳에서 최소 한 개의 진동 측정을 하는 것을 권고 드립니다. 특정 기계 문제는 반경 방향 보다는 축 방향으로 그 변화를 나타내는 경향이 있습니다. 이러한 진동 에너지는 축 방향 부하를 받는 베어링을 통해 기계의 케이싱에 전달되며, 이 지점이 최적의 측정 지점이 될 수 있습니다
진동 측정 위치에 대한 또 다른 지침은 기계의 실제 정비 작업을 통해서 얻을 수 있습니다. 특정 기계 또는 동일한 종류의 기계가 특정 문제를 겪었던 이력이 있다면, 이러한 문제를 가장 잘 측정할 수 있는 지점에 센서를 설치하는 것을 권고 드립니다. 예를 들어, 특 정 모델의 펌프에서 펌프의 구동부 측 베어링에서 지속적인 문제가 발생하였다면, 구동부 측 베어링에서 반경방향의 진동을 측정하는 것이 가장 좋은 위치가 될 수 있습니다. 한 개의 센서만 설치할 수 있는 경우, 기계의 고장을 가장 잘 나타내는 위치에 설치하는 것이 최선의 선택입니다.
진동 분석 전문가들이 직면하는 가장 큰 두 가지 문제는 얼마나 많은 센서를 어느 위치에 설치하여야 하는 것입니다. 일반적인 규칙은 한 개의 센서만 설치하여야 하는 경우에는 추력 베어링에 설치하여 반경방향과 축 방향에 대한 베어링 손상을 동시에 감시하는 것입니다. 축 방향의 진동 에너지가 더 낮게 관측되지만 분석에서는 효과적입니다.
그 외에 추가적으로 센서를 어디에 설치할 것입니까? 최적의 센서 수량은 몇 개입니까? 축 방향 측정이 한 가지이며, 반경 방향이 다른 한가지 입니다. 일반적인 한 개의 구동기와 한 개의 피구동기 구조를 가진 기계는 (예, 전동기 구동 수평 펌프) 4개의 베어링이 있으며, 한 개는 추력 베어링 역할을 합니다. 이러한 경우 5개의 센서를 설치하는 것이 최적입니다.
예를 들어, 도해에 표시된 모터 구동 펌프를 고려해 봅시다. 여기에는 모터에 2개, 펌프에 2개로 총 4개의 베어링이 축을 지지하고 있습니다. 펌프의 구동부 측 베어링은 추력 베어링 역할과 반경방향 베어링 역할을 동시에 하고 있습니다. 이 경우, 최적의 센서 수량은 5 개입니다. 각 베어링의 수평 방향으로 1개씩의 센서를 설치하고 펌프 구동부 측 베어링에 축 방향으로 1개의 센서를 설치합니다.
8. 사례 : 4-20mA 센서 감시로 안전 확보와 설비 보호 사례
East Millinocket 에 위치한 Katahdin Paper Company, LLC 의 밀 (Mill)에서 펄프를 생산하고 있다. 이 펄프를 이용하여 곧바로 2대의 초지지 (Paper Machine)를 이용하여 종이를 생산하고 있다. 종이 생산에 앞서, 패턴을 가진 회전판으로 구동되는 리파이너 (Refiner, 나무를 분쇄시키는 기계의 일종, 일부 기계 펄프라고도 부른다) 통과함으로써 나무 펄프의 특성이 정하여진다. (그림1. 참조)
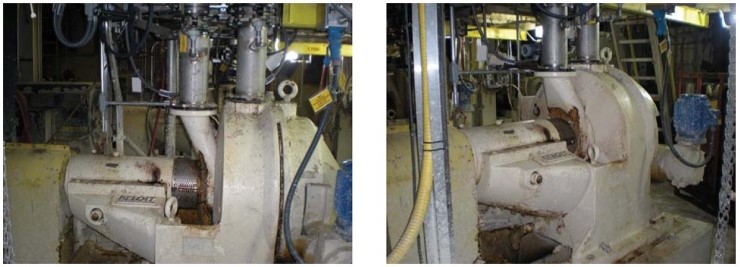
그림1. Katahdin Paper Company 내에 있는 리파이너의 사진
보호 개념
분쇄 과정을 수행하는 동안 서로 리파이너 판이 닿는 경우가 발생한다면, 리파이너 판과 모터에서 중요한 손상이 발생할 것이다. Katahdin은 잠재적인 수명을 줄이거나 심각한 손상이 발생되는 것을 피할 수 있는 방안이 필요하다. 만약에 궁극적으로 리파이너 판에 손상이 발생된다면, 비록 언급하지 않고 싶지만, 손상된 설비를 교체하는 데에만 1억이상 소요될 것이다.
그들의 마지막 선택은 이러한 현상을 측정하기 위하여 설비에 진동 센서를 부착해서 사용하는 것이다. 그들은 총 진동 신호가 4-20mA 신호로 출력되는 것으로 결정하였다. 이러한 손상을 예방하기 위한 가장 최선의 방법이 바로 이것으로 생각된다.
왜 4-20mA 신호인가?
오늘날 근대 시스템은 센서 선택에 대해서 상당히 유연하다. 대부분의 적용분야에서 표준화된 4-20mA 전류 루프를 채용하고 있다. 공정 제어를 통해 다양한 감시 항목을 제공받을 수 있다. 예를 들면 시간 기준 경향 추이를 볼 수 있다. 그리고 기계가 효율적으로 운영될 수 있도록 제어하거나, 요구되는 성능으로 운전되도록 제어할 수도 있다.
4-20mA 전류 루프는 노이즈에 강해서 장거리까지 신호를 전송할 수 있어서, 산업분야에 다양하게 적용되고 있다. 4mA는 영 (zero) 레벨 그리고 20mA 는 최대 레벨 (주어진 범위에서의 최대) 에 비례되어 출력되는 센서를 통해 진동 신호가 출력된다. 4-20mA 신호는 제어 시스템에 연결되어, 리파이너 판에서 접촉이 발생하면 조기 경보가 작동되도록 설정해 놓을 수 있고, 또한 연결된 시스템을 정지시킬 수도 있다. 즉, 파국적인 손상이 발생하기 이전에 설비를 정지시킬 수 있을 것이다
진동 고려 및 부착 위치
Katahdin 리파이너에 관심있는 진동 원은 두 곳 있다: 부하측 베어일과 반부하측 하우징.
부하측 베어링 – 질량 불평형은 감지할 수 있는 중요한 결함이기 때문에, 부하측 베어링은 감시대상으로 선택되어야 한다. 저속 (600RPM) 이고, 저 주파수 베어링 점이므로, 속도가 주 측정 단위가 되어야 하고, 그리고 1x 운전 속도가 주요 관심 성분이다. 저 주파수에서는 500mV/g 가 더 효율적이고, 베어링 하우징에 부착하였다. (그림2. 를 참조하시오)
반부하 하우징 – 반부하측 측정을 위해서는 축방향 측정이 주요 관점이다. 라파이너 판이 접촉하기 시작할 때를 중점적으로 관찰하기 위해서이다. 일반적으로 가장 보편적으로 사용되고 있는 100mV/g 센서가 이것을 감지하기 위해 사용되었다. 측정의 가장 중요한 점은 위치이다 – 가속도 센서를 판을 에워싸고 있는 하우징에 부착하였다. (그림3.) 충돌 판의 힘을 측정하기 위하여 가속도 단위로 측정하였다.
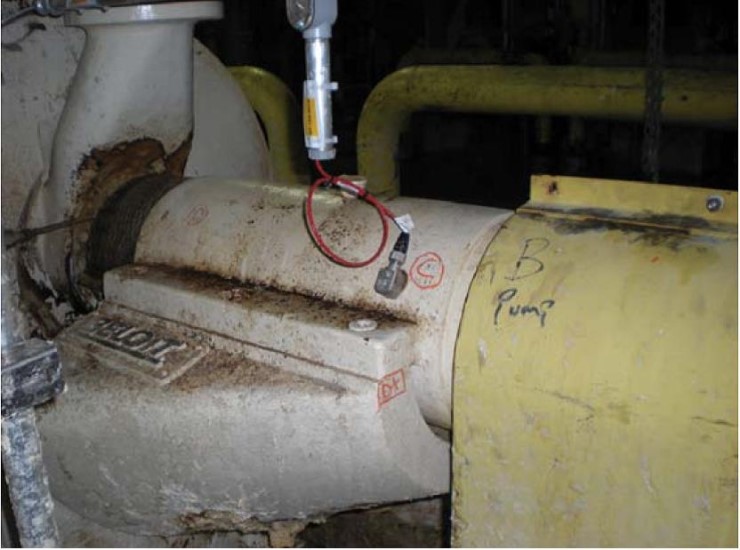
그림2. 센서 부착 위치 – 부하측 베어링
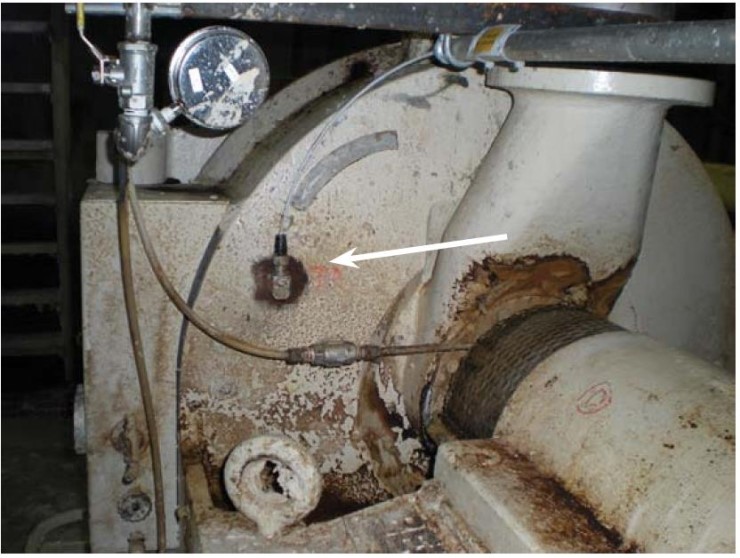
그림3. 센서 고정 – 반부하측 하우징
감시 및 경보 설정
원 진동 데이터를 다룰 수 있는 능력은 매우 중요하다. 진동 신호 변환기의 사용으로 쉽게 진동 데이터를 접근할 수 있게 만들었다. 공장 내에 있는 제어 시스템에 4-20mA 아날로그 출력이 제공됨으로써, 연속적으로 상태를 감시할 수 있다. NEMA 4X 박스내에여러개의신호변환기를설치해놓음으로써많은진동신호를쉽게접근할수있고, 또한신호가신호에영향을미칠수있는환경으로부터보호받을수있다. 나중에 4-20mA 출력과는별도로원신호를가지고시간파형이나스펙트럼분석을수행할수도있다.
그렇지만, 공장내에서정밀한진동분석을수행할수없는경우에는, 단순히 4-20mA 출력이되는적합한진동센서를선정하여적용할수도있다.
앞 데이터와 비교하는 방식으로 추이 경향 분석을 수행하고, 또한 설비를 감시하기 위해서 경보를 설정한다. 지금까지의 진동 데이터를 기반으로 설정한 기준 진동 신호로부터 총 진동량의 50%까지 증가되었을 때 경보가 발생되도록 설정한다. 너무 낮게 경보를 설정해 놓으면, 너무 자주 쉽게 설비를 정지시켜 불필요한 분석을 하도록 만들거나, 너무 높게 경보를 설정해 놓으면, 설비에 문제가 발생되어도 경보가 발생되지 않는 사태가 발생하게 된다.
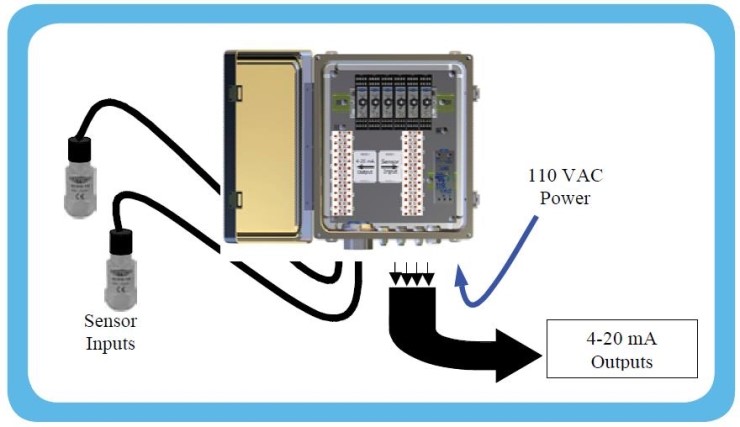
그림4. 기본 시스템 설정 모델 (일반 센서 적용)
하드웨어 선정
센서 – 부하측 베어링에는 500mV/g 가속도 센서, 반부하측 하우징에는 100mV/g 센서를 선정하였다. 그렇지만, 원 진동 신호를 사용할 필요가 없을 경우에는, 부하측에는 주파수 범위가 3Hz 부터 측정이 가능하고, 속도 진폭이 10mm/s 까지 측정이 가능한 Loop 센서를 사용하고, 반부하측에는 가속도 진폭 10g 까지 측정이 가능한 Loop 센서를 사용하면 될 것이다. (그림5. 참조)
케이블 – 설비가 설치되어져 있는 환경이 열약하므로, 케이블은 습기에 강해야 하고, 화학 약품에도 강해야 하며, 또한 기계적으로도 튼튼해야 한다. 이러한 환경에 부합되는 케이블을 선택하여 시공하여야 한다.
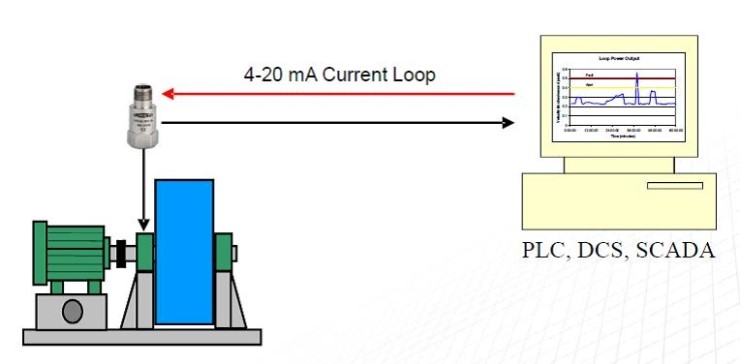
그림5. 기본 시스템 설정 모델 (Loop 센서 적용)
박스 (Enclosure) – 여러 케이블 또는 신호 변환기를 한 곳에 모으는 곳으로, 노이즈나 외부의 환경에 노출되지 않아야 한다. 아래 사진을 참조하시오,
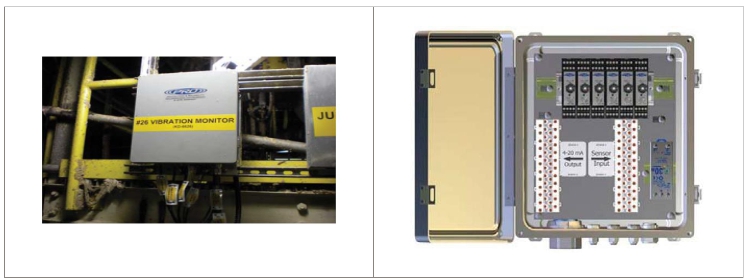
그림6. 정션 (Junction) 박스 와 신호 변환기 박스
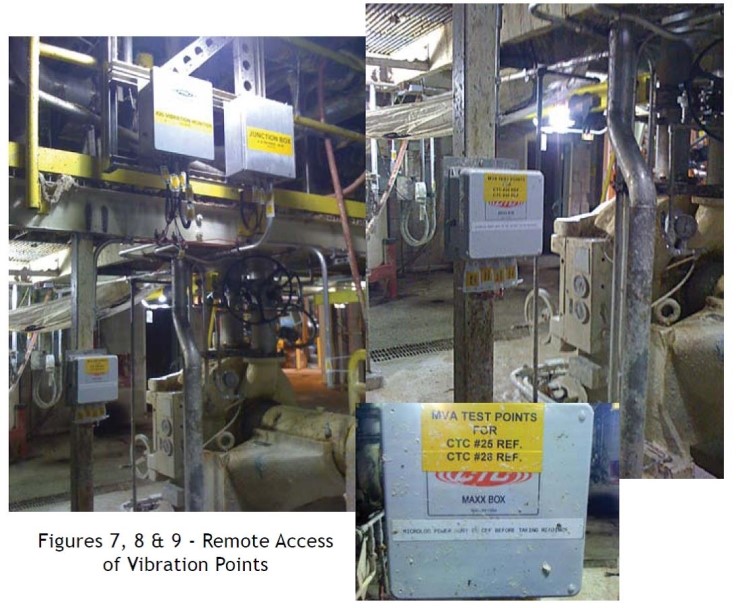
그림7. 실제 정션 박스 설치 모습
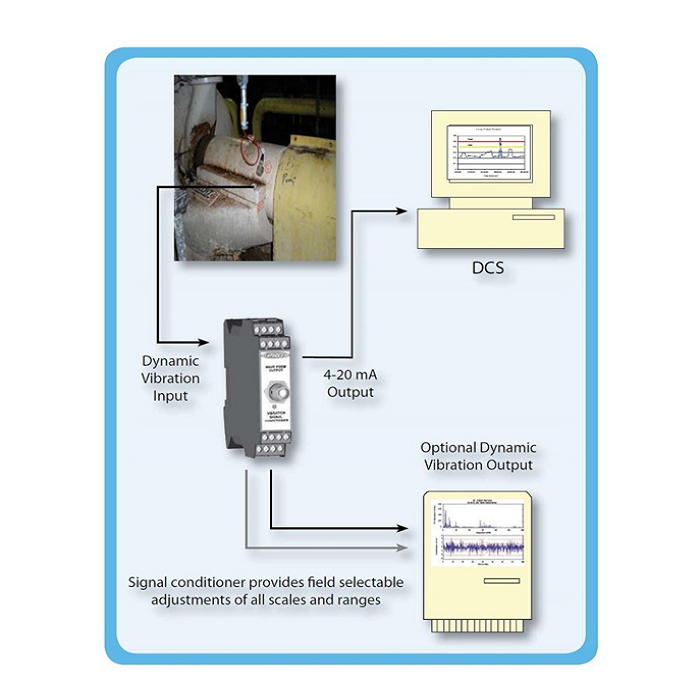
그림8. 이번 사례에 적용된 시스템
요약
Katahdin Paper Company 에서는 일반 동적 가속도 센서를 신호 변환기에 연결해서 일반 동적 신호도 필요시 신호 분석용으로도 사용하고, 4-20mA 로 변환된 출력 신호를 PLC, DCS 또는 SCADA에 연결하여 경보를 발생하도록 만들어서 리파이너 판이 케이스에 닿는 중요한 결함을 감지할 수 있는 시스템을 성공적으로 구축하여, 감지하지 못하였을 때 부담해야 하는 약 1억원의 수리 비용과 이 보다 더 큰 생산 비용 손실을 직접적으로 절감할 수 있었다.
9. 결론
4-20mA 센서는 산업 현장에 진동을 다른 변수와 같이 PLC 또는 DCS에서 감시할 수 있도록 해 줍니다. 진동은 유량, 압력 또는 온도와 달리 생산 공정과 직접적인 관련을 가지고 있지 않습니다. 진동 스크린이나 믹서 등은 직접적인 연관이 있어 일정 수준 또는 직접적으로 생산과 관련을 가지고 있습니다.
공장의 설비 관리자들은 어떤 수준의 진동 경보치를 설정하여야 할 지를 결정하여야 합니다. 기존에 수집된 진동 데이터를 통해 수용 가능하거나 경보를 발생시켜야 하는 제한치를 얻을 수도 있습니다. 과거 수집된 데이터가 없는 경우에는 ISO 10816 규격을 이용하여 적절한 진동 경보치를 설정할 수 있습니다. 이 규격은 진동 경보치를 설정함에 있어 필요한 추가적인 정보를 제공 하고 있습니다. 여기서는 기준 수준, 증가 비율 및 데이터 가중치 등에 대해 소개하였습니다. ISO 10816을 사용하여 몇 개의 센서를 설치하고 어느 위치에 설치하여야 하는 가에 대해서도 설명하였습니다.
그러나, 진동을 감시하여야 하고, 어느 위치에 센서를 설치하며, 허용 가능한 진동 수준이 얼마이고 언제 정비 작업을 수행하여 하는지를 결정하는 것은 공장의 설비 관리자가 가져야 하는 기본적인 책무입니다. 이 자료는 이러한 결정에 도움을 주기 위해 작성되었으며, 경험 많은 정비 전문가의 지식을 대체하기 위한 목적은 아닙니다. 운전 요원과 정비 전문가들은 관리 대상 설비들에 대해 가장 좋은 상태가 어떤 것인지 잘 알고 있습니다.
진동 감시가 관련된 어떤 상황에서도 가장 최선의 지침은 일반적인 상식과 최선의 판단입니다.
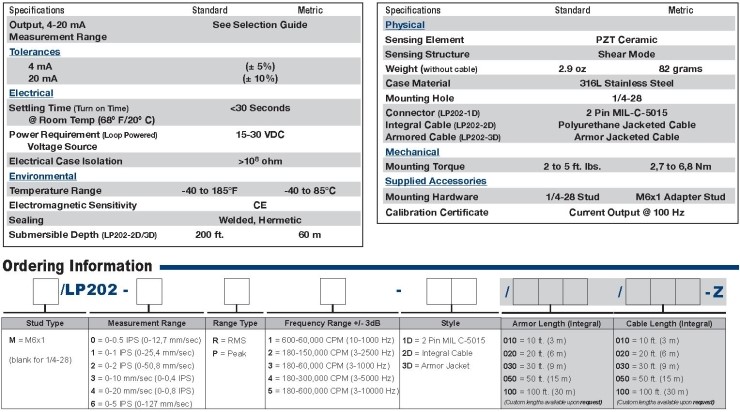
10. 4-20mA 센서 사양(CTC사-미국)
ITS SNS


서울 본사 : 서울시 송파구 송파대로 201(테라타워2차), B동 921호 T. 02-2135-5672 F. 02-2179-9111 E. info@its21.co.kr
강동 지사/기술연구소 : 경기도 하남시 미사강변한강로 135(스카이폴리스), 다동 7층 739호 T. 02-2135-5672부산 사무소 : 부산시 부산진구 엄광로176 (동의대학교, 산학협력관 802-2호) T. 02-2135-5672
COPYRIGHT ⓒ ITS CO.,LTD. ALL RIGHTS RESERVED
